
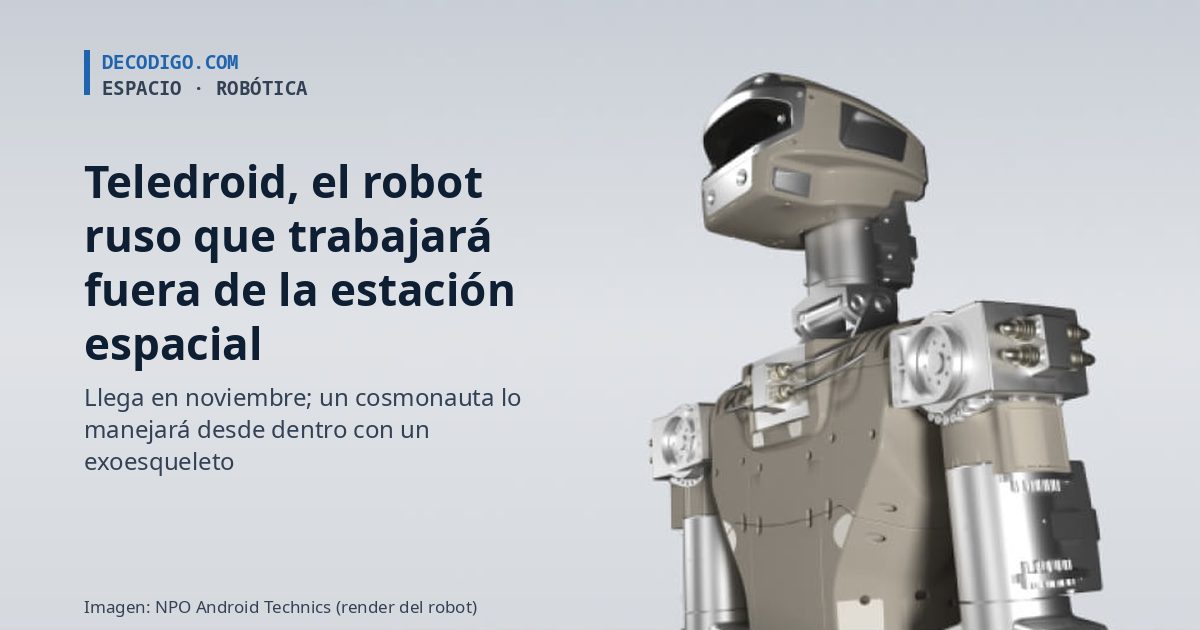
Rusia enviará este mes a la Estación Espacial Internacional a Teledroid, un robot con forma humana pensado para trabajar afuera de la estación mientras un cosmonauta lo maneja desde dentro. Según Roscosmos, el robot sube en la nave de carga Progress MS-36, prevista para noviembre; el exoesqueleto y el equipo con los que se controlará ya están a bordo desde septiembre. Es el sucesor de FEDOR, el humanoide que pasó dos semanas en la estación en 2019 y que no volvió a volar.
Teledroid lo diseñó la empresa rusa NPO Android Technics, la misma que hizo FEDOR, y el experimento lo plantea TsNIIMash, el instituto de investigación de Roscosmos. No tiene piernas: es un torso con brazos, manos y una cabeza con cámaras, hecho para aguantar el vacío, la radiación y los cambios bruscos de temperatura del exterior. La idea, según su diseñador jefe, Evgueni Dudorov, es que prepare la zona de trabajo antes de una caminata espacial y la deje limpia después, para que los cosmonautas pasen menos tiempo fuera. El jefe de Roscosmos, Dmitri Bakanov, lo resumió así: servirá para las operaciones más riesgosas, «para no arriesgar la vida de nuestros cosmonautas».
El camino ha sido largo. FEDOR, de 182 centímetros y 106 kilos, llegó en agosto de 2019 en una nave Soyuz sin tripulación, que falló su primer intento de acoplarse y lo logró tres días después. Dentro de la estación conectó cables y manejó herramientas, y el 6 de septiembre volvió a la Tierra. Cinco días más tarde, el propio Dudorov reconoció que FEDOR no podía reemplazar a los cosmonautas en una caminata, y en 2022 contó que ellos lo consideraban inútil. Teledroid es la respuesta a esa experiencia: menos humanoide de exhibición y más herramienta para el exterior.
Claves de Teledroid y su experimento
- Dónde está hoy. La nave de carga Progress MS-35, que despegó el 16 de septiembre desde Baikonur, llevó el puesto de trabajo y el exoesqueleto con el que se manejará el robot. El robot sube en la siguiente, la Progress MS-36, que Roscosmos sitúa en noviembre. Hasta hoy, 7 de noviembre, no ha despegado ni hay una fecha oficial: el 24 de noviembre que circula sale de calendarios no oficiales.
- Cómo se maneja. El cosmonauta se pone un exoesqueleto en el torso y los brazos, que copia sus movimientos, y un casco de realidad virtual que le muestra lo que ven las cámaras de la cabeza del robot. Anna Kikina, que se entrenó en la Tierra como operadora, dijo a Izvestia que el modo preferido es ese telecontrol sincronizado, aunque también se le pueden programar secuencias de acciones.
- Tres formas de mandarlo. En modo copia repite al momento lo que hace el operador. En modo de supervisión recibe una tarea, también por voz gracias a un sistema de inteligencia artificial que desarrollan para él, y la cumple guiado por sus cámaras: tomar un martillo, entregar una llave, devolver una herramienta a su lugar. Y algunas tareas las puede hacer solo, según sus diseñadores.
- Dentro primero, afuera después. El plan tiene dos etapas: probarlo en un módulo presurizado y luego montar su parte externa sobre el módulo ruso Nauka durante una caminata espacial de Piotr Dubrov y Anna Kikina, que están a bordo desde julio y se quedan hasta abril de 2027. Una vez afuera, se manejará desde dentro.
- 40 sesiones. Dudorov contó a TASS que habrá hasta 20 sesiones de práctica en un simulador virtual con el exoesqueleto y 20 con el robot, dentro y fuera: conectar un conector eléctrico, enganchar un mosquetón, poner una driza y usar distintas herramientas, con una mesa especial y una cámara externa montadas para la prueba.
- ¿El primero del mundo? Dudorov asegura que será el primer experimento en unir, como un solo sistema, a un cosmonauta dentro y a un robot fuera para hacer un trabajo útil. Es su afirmación: la estación ya tiene brazos robóticos que se mandan desde dentro o desde la Tierra, como se explica abajo; lo nuevo sería un robot con forma humana que copia en tiempo real los movimientos del operador en el exterior.
Una caminata menos, si funciona
Salir de la estación es de lo más peligroso y costoso que hace una tripulación: cada caminata exige horas de preparación, dura seis o siete horas y expone a dos personas al vacío, a la radiación y a los micrometeoritos. En la estación ya trabajan robots que les ahorran parte de eso, pero ninguno con forma humana fuera. El brazo canadiense Canadarm2 y su «mano» Dextre se manejan desde dentro o desde la Tierra. El brazo europeo ERA llegó con el propio módulo Nauka en 2021, dio sus primeros pasos en abril de 2022 y movió su primera carga ese agosto. Robonaut 2, el humanoide de la NASA, trabajó dentro de la estación desde 2011 hasta que una falla lo hizo volver a la Tierra en 2018. Y el brazo de la empresa japonesa GITAI hizo tareas casi solo en 2021, dentro de una esclusa comercial.
Teledroid apuesta por otra cosa: un cuerpo parecido al de una persona para usar las mismas herramientas y agarraderas que ellas, y un operador que lo mueve como si fuera su avatar, igual que la construcción autónoma de ASTRA busca que los robots armen estructuras sin astronautas. La prueba de fuego será afuera, donde se hicieron caminatas como la de los paneles iROSA. Si el robot consigue preparar y recoger el lugar de trabajo, cada salida podría ser más corta; si repite la historia de FEDOR, será otra demostración que no pasa de la foto. Para entender qué hay dentro de un robot así, sirve la guía de los procesadores de los robots.
Fuente: Interfax; Interfax (en ruso); Lenta.ru; Rambler (Bakanov); TASS; TASS (sistema de IA); Lenta.ru (Dudorov); Hi-Tech Mail (entrevista de Izvestia a Kikina); www1.ru (sesiones, vía TASS); NPO Android Technics; ESA (brazo ERA); Space.com (Robonaut 2); TechCrunch (GITAI). Imagen de portada: NPO Android Technics.