
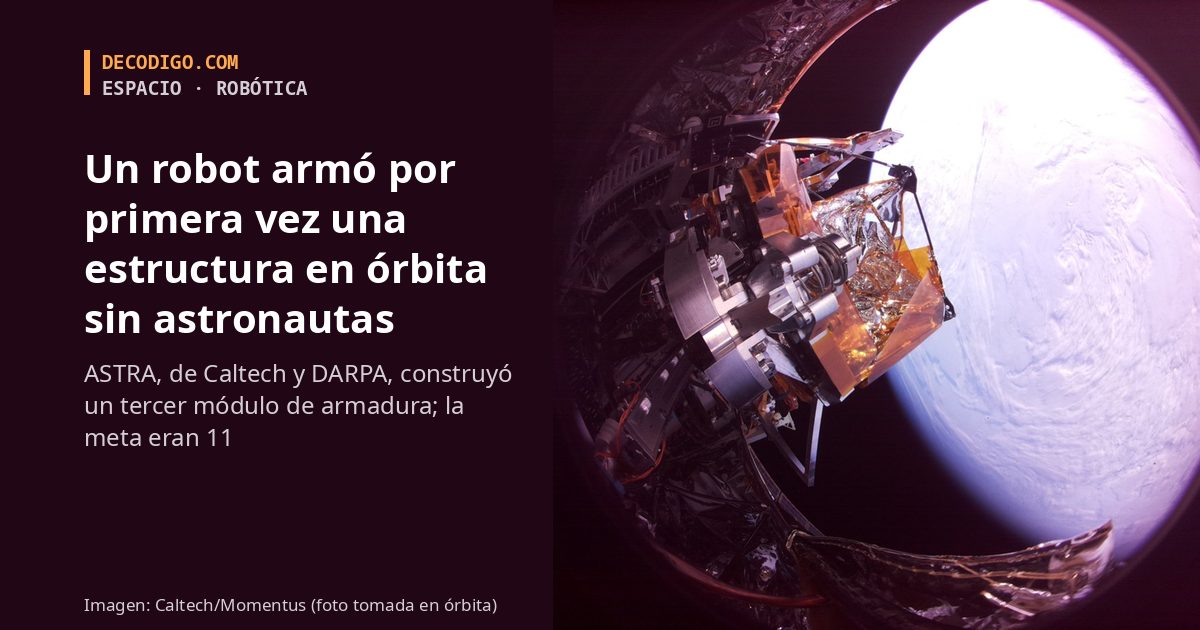
Por primera vez, una máquina armó por su cuenta una estructura en órbita, sin astronautas. ASTRA, un robot diseñado y construido en Caltech con dinero del programa NOM4D de DARPA, tomó barras y uniones sueltas de sus dispensadores y construyó con ellas un módulo de armadura mientras daba vueltas a la Tierra. «Es la primera vez que una estructura se construye de forma autónoma en el espacio», dijo Sergio Pellegrino, profesor de ingeniería aeroespacial de Caltech y líder del proyecto. La meta era un reflector de antena de 1.4 metros con 11 módulos; el tiempo solo alcanzó para el tercero.
Todo lo grande que hoy está en órbita llegó doblado o en pedazos. Los paneles y las antenas se pliegan para caber bajo la cubierta del cohete y se despliegan arriba, como el espejo del telescopio James Webb, o se arman a mano con módulos enviados en varios lanzamientos, como la Estación Espacial Internacional. Las dos vías tienen un techo: el tamaño del cohete o el costo de muchos viajes y caminatas espaciales. DARPA lanzó NOM4D en 2022 para probar una tercera opción, mandar la materia prima y construir donde se va a usar. De los equipos del programa, solo dos llegaron a la fase de demostración en el espacio: el de Caltech y uno de la Universidad de Illinois, que más adelante probará en la Estación Espacial una forma de endurecer tubos de material compuesto.
ASTRA, siglas en inglés de «ensamble autónomo de un reflector tensado en el espacio», es una caja de aproximadamente un metro cúbico. Despegó el 30 de marzo desde la base de Vandenberg como una de las 10 cargas del vehículo Vigoride 7 de Momentus, que a su vez viajó en la misión Transporter-16 de SpaceX. Llevaba dos módulos ya armados en tierra, el robot y todas las piezas para el resto de la armadura. En órbita, el equipo liberó los seguros de lanzamiento, empujó hacia afuera los dos módulos de fábrica y ordenó armar el tercero. Lo confirmó con fotos tomadas por las 11 cámaras de la carga útil, como la de la portada.
Claves de la demostración de ASTRA
- Un robot sencillo a propósito. DARPA lo describe como un robot de pórtico que se mueve en tres ejes rectos, no como un brazo complejo. «No hay robótica complicada ni algoritmos avanzados; es ingeniería sólida para combinar operaciones de una forma que escala», dijo Andrew Detor, director de NOM4D, que lo comparó con armar piezas de un juego de construcción tipo Tinkertoy o K’Nex.
- Las piezas. Barras de fibra compuesta, uniones de aluminio y una superficie reflectora de Kapton. El reflector es una película perforada en forma de red, desarrollada con la Universidad de Pensilvania, que necesita menos tensión que la malla metálica de las antenas plegables y permite estructuras más ligeras.
- Tres de once. El robot pasó unos seis meses en órbita. El equipo se topó con muchos problemas imprevistos y no alcanzó a completar los 11 módulos de la armadura ni el reflector de 1.4 metros. La misión termina en diciembre.
- Un gemelo en tierra. Solo había siete u ocho ventanas al día, de unos 15 minutos cada una, para hablar con ASTRA. Cada vez que algo fallaba, el equipo reproducía el problema en una copia idéntica en el laboratorio de Pellegrino, probaba soluciones y mandaba la que funcionaba.
- Hecho a toda prisa. Caltech terminó, probó y entregó la carga útil en menos de 12 meses. Según Detor, de la idea de una prueba en órbita al lanzamiento pasaron 15 meses; NOM4D ni siquiera contemplaba al principio una demostración en el espacio.
Por qué un módulo armado en órbita cambia el límite de tamaño
Tres módulos de una armadura de 1.4 metros no son una antena útil, y nadie lo presenta así. Lo que se probó es el método: una caja de piezas que se arma sola, módulo por módulo, y que en teoría puede seguir creciendo mientras haya material. Detor habla de estructuras de «cientos de metros o kilómetros», que hoy no se pueden hacer: espejos para telescopios mucho más grandes que el Webb, antenas de radio enormes o campos solares para llevar energía desde el espacio, un tema que Pellegrino también investiga en Caltech. Es la misma apuesta que hacen empresas como Orbital Matter, que imprime vigas en 3D en órbita: dejar de diseñar para lo que cabe en un cohete.
El balance es honesto: el robot funcionó, pero se quedó corto. El equipo de Caltech dice que aprendió lo necesario para demostrar que el método es viable y que ahora toca simplificar el diseño. Para un primer intento, armado en menos de un año y operado en ventanas de 15 minutos, haber construido algo en el espacio sin una sola mano humana ya es la noticia.
Fuente: Caltech; DARPA; Phys.org. Imagen de portada: Caltech/Momentus, foto tomada en órbita.