
El 28BYJ-48 es el motor de pasos más barato que hay y viene con su driver, el ULN2003. Esta página usaba la biblioteca RPi.GPIO, que no funciona en la Raspberry Pi 5. La versión de ahora usa gpiozero, la que recomienda la documentación oficial y que sirve en todos los modelos.
También te puede interesar
Conexión
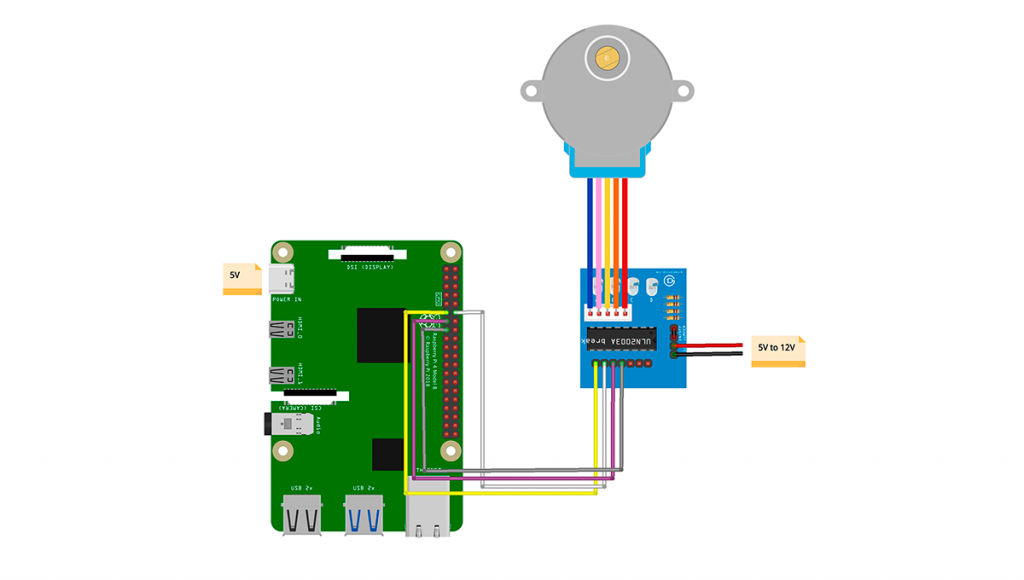
Por qué ya no RPi.GPIO
RPi.GPIO escribe directamente en los registros del procesador. En la Raspberry Pi 5 los pines los controla otro chip, el RP1, y esos registros ya no están donde la biblioteca los busca, así que falla. gpiozero funciona del 1 al 5 y viene instalada en Raspberry Pi OS. Si tienes mucho código antiguo, existe rpi-lgpio, que imita la interfaz de RPi.GPIO sobre la nueva.
El código
from gpiozero import OutputDevice
import time

PINES = (17, 18, 27, 22)
SECUENCIA = [                     # medio paso: 8 fases por ciclo
    (1, 0, 0, 1), (1, 0, 0, 0), (1, 1, 0, 0), (0, 1, 0, 0),
    (0, 1, 1, 0), (0, 0, 1, 0), (0, 0, 1, 1), (0, 0, 0, 1),
]
PASOS_POR_VUELTA = 4096

bobinas = [OutputDevice(p) for p in PINES]

def girar(pasos, sentido=1, espera=0.002):
    for i in range(pasos):
        fase = SECUENCIA[(i * sentido) % len(SECUENCIA)]
        for bobina, valor in zip(bobinas, fase):
            bobina.value = valor
        time.sleep(espera)

def soltar():
    for b in bobinas:
        b.off()

try:
    girar(PASOS_POR_VUELTA)              # una vuelta
    girar(PASOS_POR_VUELTA // 4, -1)     # un cuarto hacia atrás
finally:
    soltar()
Con los pines simulados, estas son las primeras nueve fases que recibe el driver y lo que tarda un octavo de vuelta:
salidalas primeras nueve fases: 1001 1000 1100 0100 0110 0010 0011 0001 1001
un octavo de vuelta (512 pasos): 1.20 s
Cada paso enciende una o dos bobinas, y la novena fase vuelve a ser la primera: es un ciclo. sentido=-1 recorre la secuencia al revés y el motor gira hacia el otro lado. Fíjate en el tiempo: 512 pasos con una espera de 2 ms deberían ser 1,02 segundos, y son 1,20. time.sleep siempre tarda algo más de lo que pides, y en un sistema operativo normal no hay forma de evitarlo; para un motor de pasos no importa.
El finally con soltar() es importante. Si el programa termina con alguna bobina encendida, el motor y el driver se quedan calentándose aunque no se mueva nada. Así se apagan pase lo que pase, también si cortas el programa con Ctrl+C.
Revisada en octubre de 2026 para Raspberry Pi OS actual. Las salidas están copiadas de ejecuciones reales; lo que no se pudo ejecutar sin el hardware se indica en el propio texto.