Fecha del anuncio: 17 de septiembre de 2026
Fuente: Figure — Helix 2.5
En enero de 2026, Figure presentó Helix 02, un sistema que coordina el cuerpo completo del robot para combinar caminar, mantener el equilibrio y manipular objetos. La empresa mostró, entre otras tareas, a un robot descargando un lavavajillas. Sin embargo, esos sistemas aprendían en los entornos donde después trabajarían.
Helix 2.5 aborda esa limitación: Figure afirma que el robot pudo realizar tareas en casas que no había visto durante el entrenamiento, sin recopilar datos ni ajustarse en cada una. (Helix 02; Helix 2.5)
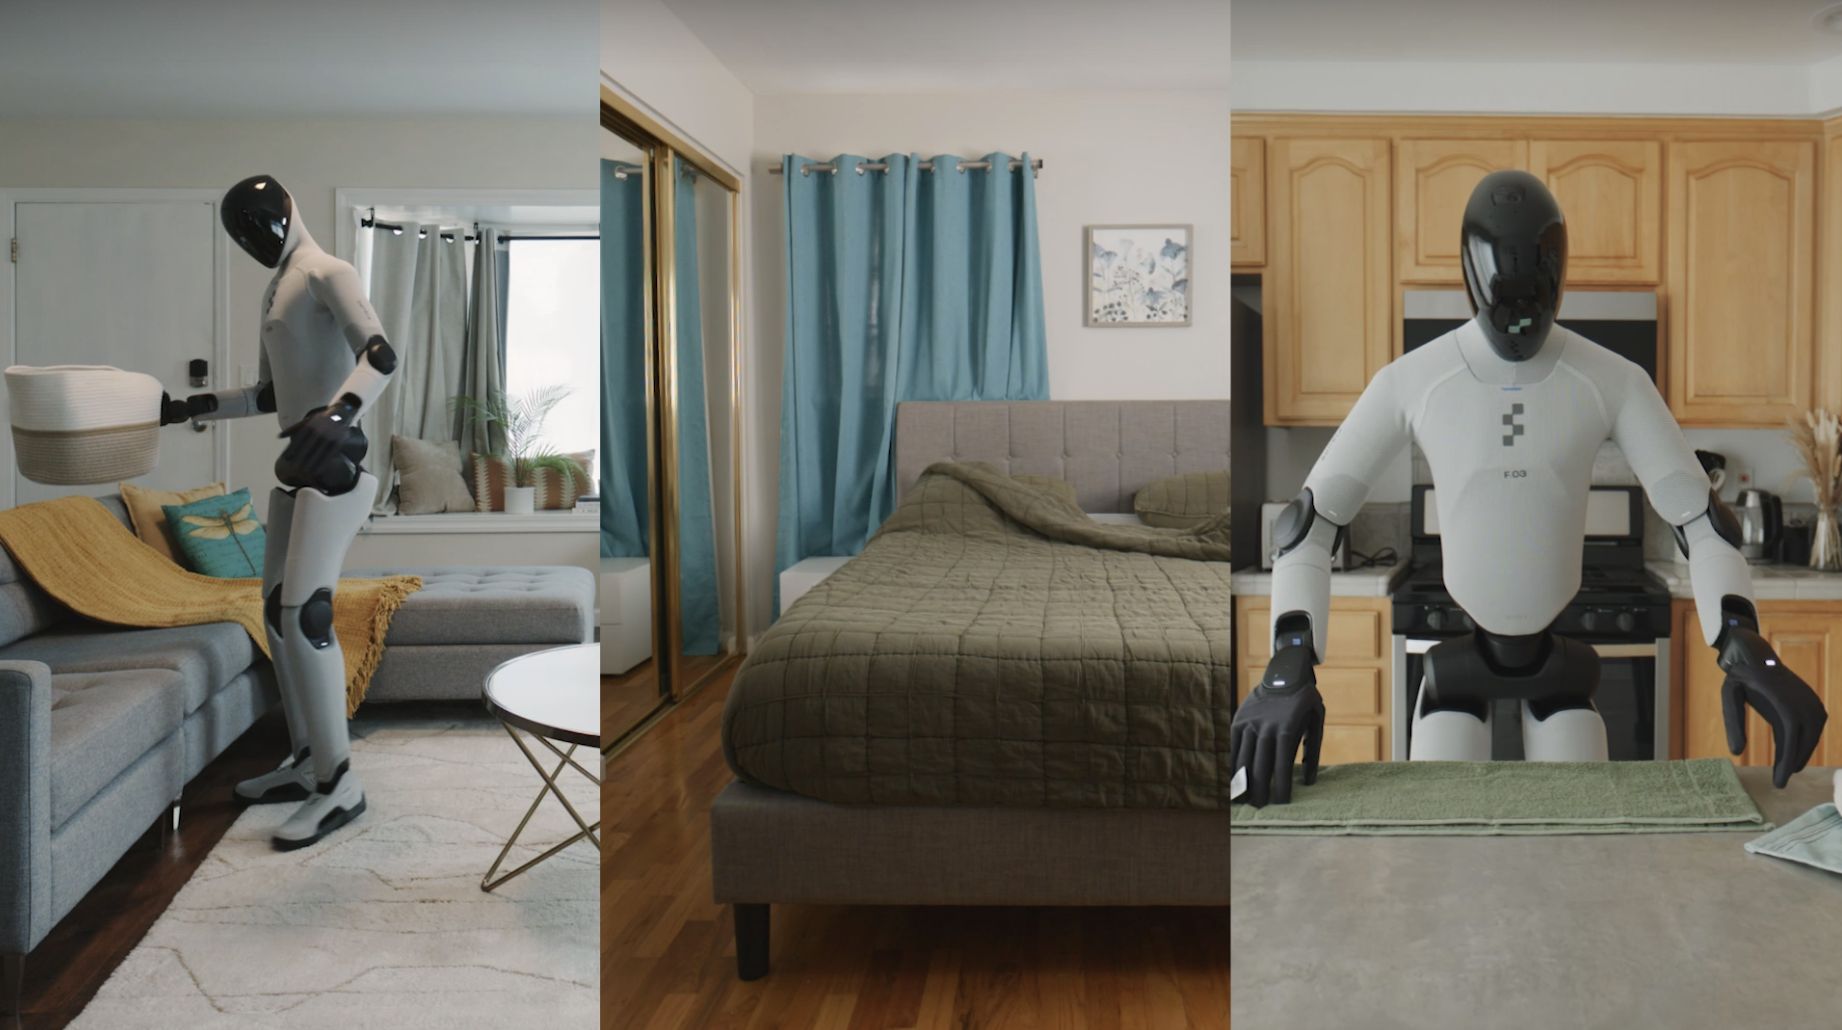
Figure entrenó Helix 2.5 con Index, su conjunto de datos de comportamiento humano, y evaluó el modelo en 30 casas del área de la Bahía de San Francisco. Según la empresa, el mismo modelo pudo ordenar salas, doblar toallas y hacer camas en viviendas desconocidas, combinando locomoción y manipulación de objetos.
Figure reporta que el modelo tuvo una tasa de éxito del 56 % en las pruebas de generalización sin entrenamiento específico para esos hogares, frente al 9 % de su comparación sin preentrenamiento en Index. Son resultados publicados por la propia empresa; la nota no equivale a una evaluación independiente. (Anuncio de Figure)
Características destacadas
- Generalización a casas nuevas: probó las tareas en 30 hogares que no formaron parte de la recopilación de datos del robot.
- Tres tareas con un mismo modelo base: ordenar salas, doblar toallas y hacer camas.
- Coordinación de cuerpo completo: combina caminar, observar el entorno y manipular objetos durante tareas de varios pasos.
- Sin ajuste en cada vivienda: Figure dice que no recogió datos ni afinó el modelo específicamente para esas casas y objetos.
- Preentrenamiento con Index: el sistema parte de datos de actividad humana para intentar transferir habilidades a un robot.
- Mejor resultado reportado: Figure compara un 56 % de éxito con un 9 % sin el preentrenamiento en Index. La empresa también afirma que usó la mitad de los datos específicos de tarea que en un comportamiento representativo de Helix 02.
Los robots suelen ser sensibles a cambios en el espacio: muebles, objetos y distribución pueden afectar cómo realizan una tarea. Si un modelo logra adaptarse a lugares nuevos sin volver a entrenarse allí, podría reducir el tiempo y el costo de preparación para cada instalación. El avance también apunta a una idea importante en robótica: combinar percepción, desplazamiento y manipulación para completar tareas completas, en lugar de resolver cada movimiento por separado.
Aun así, los resultados describen tres tareas domésticas y las pruebas de Figure en 30 hogares. No demuestran que el robot pueda hacer cualquier labor en cualquier casa ni que opere con fiabilidad comercial en esas condiciones.
Helix 2.5 muestra un posible paso desde robots entrenados para un sitio concreto hacia robots que puedan transferir habilidades a entornos nuevos. Los resultados son prometedores según las pruebas de Figure, pero falta comprobar cómo se sostienen con más tareas, hogares y evaluaciones independientes.